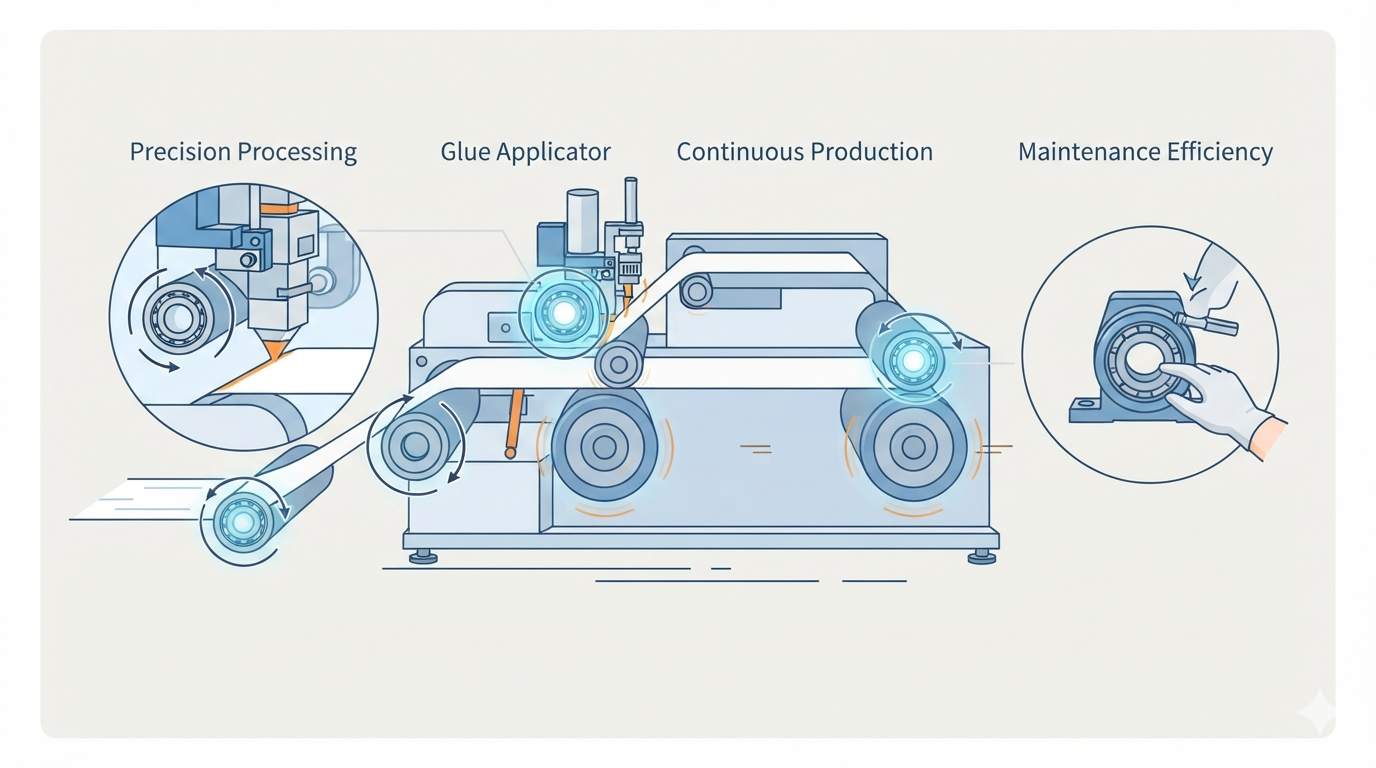
Eコマースに牽引され、段ボール包装市場は多品種少量生産を要求しており、スループットとダウンタイムが収益性にとって極めて重要である。旧来のチェーン駆動式装置はこうした要求に応えきれず、デジタル製造への移行が促進されている。6サーボ独立駆動段ボール折り込み接着機は、機械部品をマルチ軸制御に置き換え、迅速な段取り替えと高精度を実現し、収益性の高い短納期ジョブを可能にする。
マルチ軸同期制御 vs. 機械式チェーンの摩耗
従来型非同期システムの工学的限界
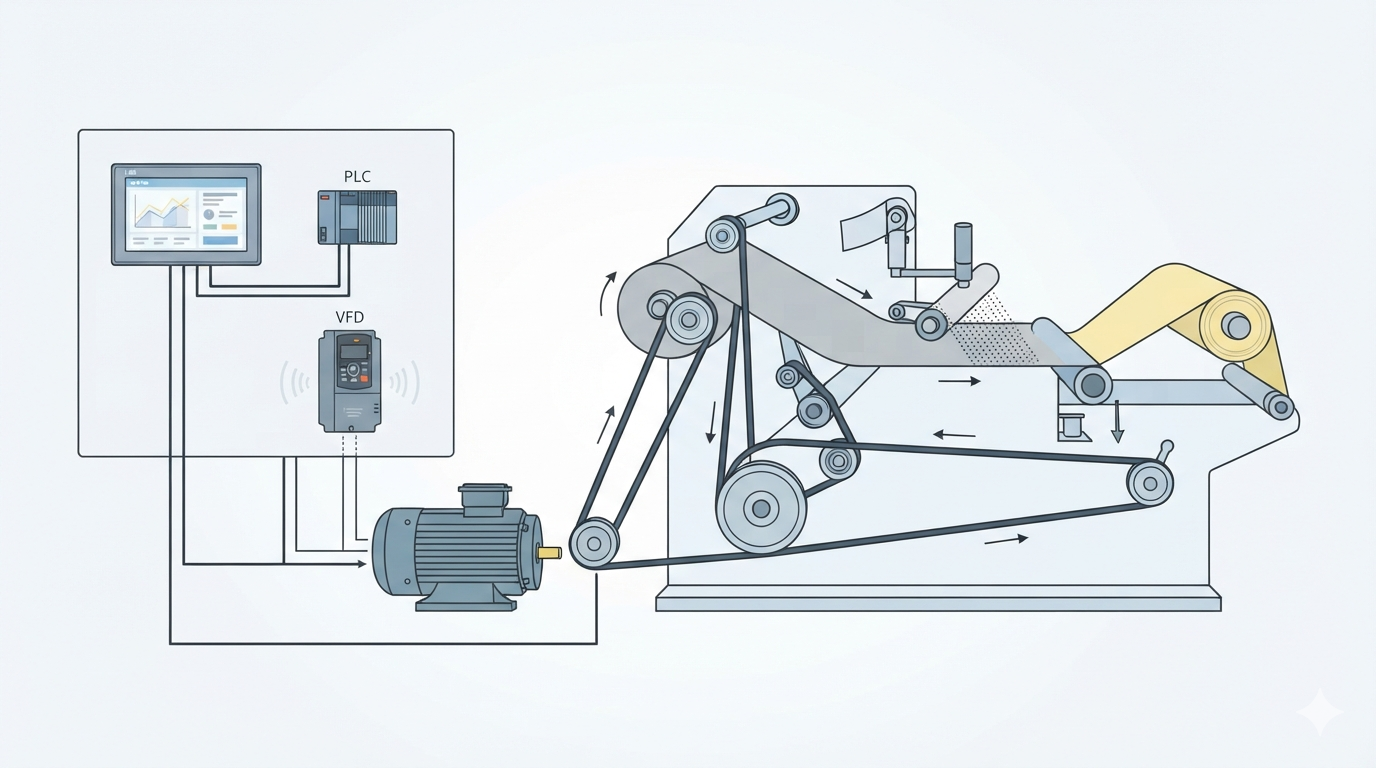
従来の段ボール用フォルダーグルアーの機械的な中核的限界は、その駆動アーキテクチャにある。これらの機械は、1台の非同期ACモーターと、駆動チェーン、リンクベルト、ベベルギア、平歯車、ユニバーサルジョイント、長尺スプラインシャフトを含む、大規模で相互接続された機械式伝動部品群に依存している。
1つの動力源が全セクションを同時に動かすため、機械の一部におけるいかなる機械的ばらつきもシステム全体に影響を及ぼす。数ヶ月にわたる過酷な運転により、駆動チェーンは継続的な機械的ストレスと熱膨張によって不可避的に伸長する。
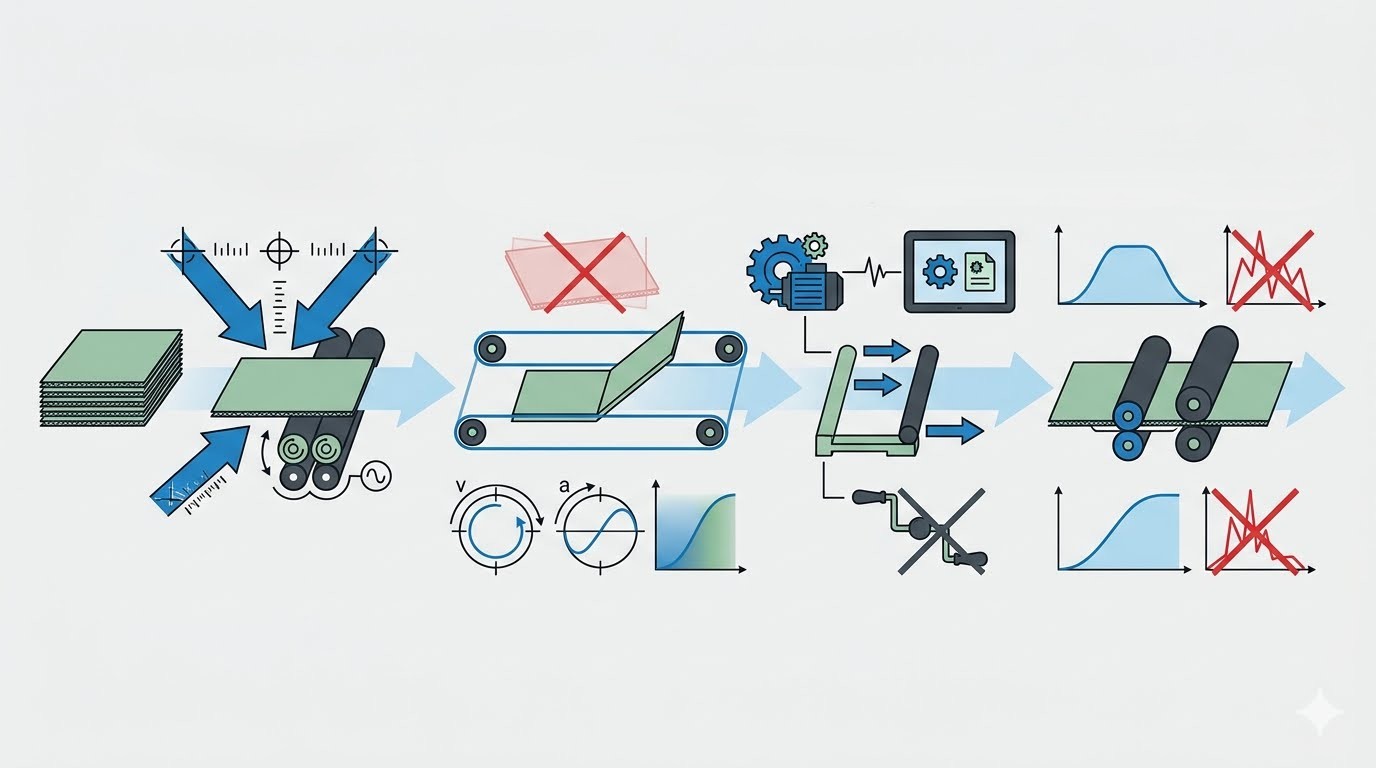
この物理的な変形は、生産ラインに機械的なバックラッシュとタイミング誤差をもたらす。段ボールブランクがフォルダーグルアー内を搬送される際、動力伝達のごく微小な遅延が発生すると、板はねじれる。この構造的なばらつきは、恐れられる「フィッシュテーリング」不良(または「シザーズカット」)を引き起こし、折り畳まれたパネルの直角が合わなくなる。その結果、計画外の材料廃棄、下流の自動ケースパッカーの構造的故障、そして高価な顧客クレームが発生する。
6サーボ独立駆動の革新
当社の先進的な段ボール折り込み接着機は、革新的な6サーボ独立駆動システムを採用することで、従来の機械式伝動システムの限界を大幅に低減する。従来のチェーン駆動設計と比較して、本機は集中伝動部品を独立制御のサーボ駆動モジュールに置き換え、同期精度と運用柔軟性を向上させている。
本機は独立した動作モジュールに分割されており、各重要ゾーンはそれぞれ専用の永久磁石同期サーボモーターで駆動される。これには、高速での精密なシート分離を行うフィーダーセクション、段付け前のブランクのスキューを防止する整列・レジスターセクション、精密な横方向の折りベクトルを制御する左折りコンポーネント、平行なパネル閉鎖を独立して処理する右折りコンポーネント、一定のグリップを維持しパネル移行を制御するトロンボーンまたはコンベヤーセクション、そして最後に電子的な計数と圧縮力を適用するデリバリー・スクエアリングセクションが含まれる。
デジタル調整 vs. 煩雑な手動調整
手動段取り替えの非効率的な実態
従来のチェーン駆動式フォルダーグルアーでは、異なる箱の仕様間での生産切り替えや、フルート仕様の変更(厚いAフルートから超薄型Eフルートの段ボールへの変更など)は、極めて非効率で労働集約的なプロセスである。
オペレーターは生産を停止し、手動工具を使用して機械を設定しなければならない。段取り替え作業には、重量のあるチェーンテンショナーの手動による緩めと再締め付け、機械式ガイドレールの位置調整のためのハンドクランクの手動操作、機械式リミットストップと糊付けホイールギャップの手動校正、そして箱の直角出し確認のための低速テスト運転の複数回実施が必要である。
この手動プロセスは、通常、段取り替え1回あたり30分から60分を要する。1シフトあたり複数の短納期ジョブを扱う現代の工場環境では、このダウンタイムは工場全体のROIを直接的に圧迫する。オペレーターは実際の生産運転よりも機械のセットアップに多くの時間を費やすことになる。
直感的なHMIタッチスクリーンによる真のデジタル調整
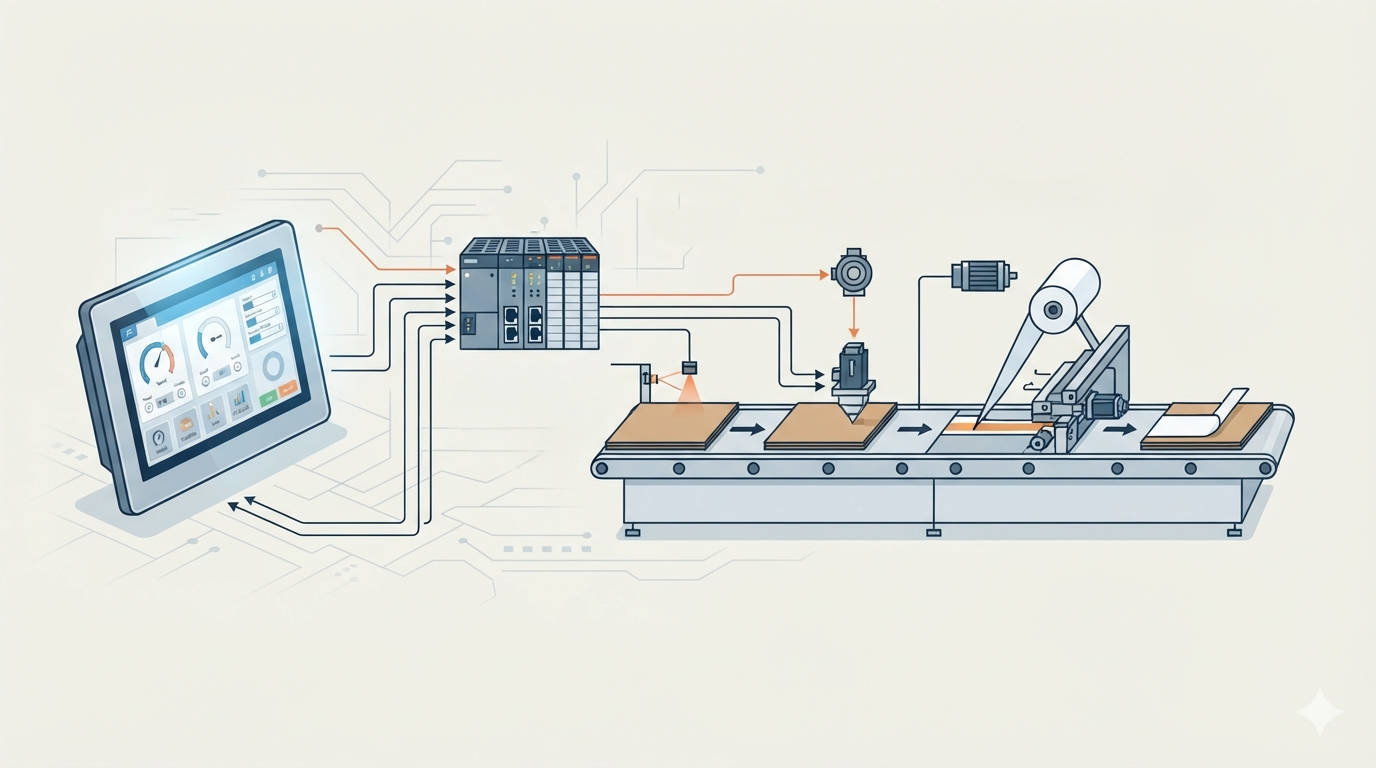
当社の6サーボ駆動式機械は、自動化されたデジタル調整とコンピューター化されたオーダー記憶機能を導入している。本機は、中央モーションコントローラーのメモリーデータベースに直接接続された、高精細な産業用HMI(ヒューマンマシンインターフェース)タッチスクリーンを備えている。
システムは数百もの固有の製品レシピを記憶できる。オペレーターがジョブを切り替える必要がある場合、保存されたオーダープロファイルを選択するか、新しい箱の寸法(長さ、幅、高さ、フルート厚)をタッチスクリーンパネルに直接入力するだけでよい。
段取り時間を2分未満に短縮
オペレーターが新しい寸法を確認すると、6基の独立サーボモーターが協調した位置決めシーケンスを実行する。高精度ボールねじとリニアガイドレールを使用し、サーボは機械のフレーム全体、ガイドレール、折りベルト、糊付けアセンブリを数秒以内に自動的に所定の位置に移動させる。
この自動位置決めプロセスは2分以内で完了し、段取り替え時間全体を大幅に短縮する。非生産的な段取り時間を高速運転時間に変換することで、6サーボ機械は短納期・小ロットの包装オーダーを工場にとって非常に収益性の高いものにする。
運用柔軟性と動的速度整合
非同期速度変動のリスク
従来の非同期ACモーターは、速度調整の柔軟性に限界がある。これらは特定の一定速度で最適に動作するよう設計されている。機械オペレーターが生産速度を上げたり、上流の印刷機や下流のパレタイジングワークフローに合わせて減速したりする必要がある場合、機械システム全体が激しい運動学的ストレスを受ける。
すべてのセクションが機械的に連結されているため、急激な加速や減速は駆動チェーン全体に慣性遅れを生じさせる。フィーダー、折り、デリバリーベルト間の比例張力が急激に変動する。これらの速度変動は、搬送中の段ボールブランクの滑りや位置ずれを引き起こし、折りチャンネル内での深刻な紙詰まり、不均一な糊付け、そして起動時および減速時の過剰な材料廃棄を招く。
高度な動的速度整合
マルチサーボ統合は、スマートな動的速度整合を可能にすることでこの問題を解決する。当社機械の中央制御システムは、生産フローをリアルタイムで追跡する。オペレーターが一次送り速度を調整するか、自動センサーが上流の量の変化を検出すると、フォルダーグルアーは滑らかな加速または減速カーブを実行する。
これらの速度遷移を通じて、6つの独立軸は、電子ギア比を介して絶対的かつ比例的な速度同期を維持する。システムは、変化する慣性負荷を補償するためにトルクプロファイルを継続的に調整する。これにより、機械が毎分20メートルでアイドリングしているか、フル生産能力で運転しているかに関わらず、正確な圧縮力、ベルト張力、折り圧力が全セクションで完全に安定して維持される。
高度な堅牢性能力
この運用柔軟性により、最新の段ボール工場は製品カタログを拡大できる。本機は、繊細なマイクロフルート包装から、複雑で堅牢な二重壁(BCフルートやAAフルート)の産業用輸送容器まで、あらゆるものを容易に処理する。独立したサーボは、硬くて厚い板のスコアを外側ライナーにクラックを生じさせることなく綺麗に折り畳むために必要な精密なトルク制御を提供し、起動時の廃棄を大幅に削減する。
最新サーボ制御 vs. 旧来のチェーン駆動
これら2つのエンジニアリングアーキテクチャを比較することで、サーボ駆動式フォルダーグルアーが従来のチェーン駆動システムに対して持つ利点が明らかになる。最新の機械は6基の独立した同期サーボモーターを使用して主要な動作セクションを制御するのに対し、従来のモデルはチェーンやギアなどの機械式伝動部品を備えた集中型の非同期ACモーターに依存している。
この高度なモーションコントロールにより、オペレーターはHMIタッチスクリーンを通じてデジタルで調整を完了できる一方、従来の機械は手工具を使用した手動設定を必要とする。その結果、サーボ駆動システムは段取り替え時間を大幅に短縮し、多品種・短納期のカートン生産における効率を向上させる。
メンテナンスと精度の面では、サーボシステムは従来のチェーン伝動によって引き起こされる機械的摩耗を最小限に抑え、動作セクション間でより安定した同期を提供する。時間の経過とともにチェーンの伸びやアライメント変動が発生する可能性がある従来の設計と比較して、サーボ制御されたモーションはカートンのスクエアリング精度を向上させ、フィッシュテーリングやシート位置ずれなどの問題を低減する。
デジタル製造で工場を将来にわたって保護する
6サーボ段ボール折り込み接着機への投資は、単なる基本的な設備アップグレードではない。それは、スマートで自動化されたデジタル製造への重要な戦略的転換を意味する。
包装市場が引き続き運用の俊敏性、短納期、構造的精度を評価する中、従来のチェーン駆動式機械に依存することは、明確な財務リスクをもたらす。旧来のシステムに共通する、長時間の段取り時間、高いメンテナンスコスト、頻繁な品質変動は、工場が高利益率の契約を獲得する能力を直接的に損なう。
機械的な限界を低減し、従来のチェーン駆動同期を電子モーションコントロールに置き換えることで、当社の6サーボ機械は、予測可能な高速出力、最小限の計画外ダウンタイム、そして今後10年間にわたって複雑な包装デザインを処理する柔軟性を提供する。この技術で仕上げ部門をアップグレードすることは、ワークフローを最適化し、利益率を保護し、産業用包装市場において永続的な競争優位性を確保する。
 技術百科