


生産速度を紙の重さ、箱のスタイル、およびジョブの複雑さに合わせることは、段ボール箱の接着工程における継続的な課題の一つである。速度制御がこれらの変数に追従できない場合、しばしば紙の位置ずれ、詰まり、または不均一な接着品質が発生する。可変周波数速度制御は、フォルダーグルアーに固定的または段階的な設定ではなく、無段階でリアルタイムの速度調整を提供することで、この問題に対処する。
ギアボックスベースの速度制御の欠点
旧型のフォルダーグルアー設計は、通常、機械式ギアボックスやプーリーシステムに依存して運転速度を変更する。この方法で速度を調整するには、通常、物理的にギアやベルトを交換する必要があり、時間がかかり、精度が低く、段取り替えを行う担当者に依存する。これらのシステムは数段階の固定速度しか提供できない傾向があるため、紙の重さや箱の複雑さに応じてリアルタイムで出力を微調整することができない。
もう一つの一般的な制限は、適切な加減速制御が欠如していることである。機械が急激に起動または停止すると、機械的負荷の急激な変化により、給紙段階や折り段階で紙の位置がずれやすくなり、ミスフィードや詰まりのリスクが高まる。時間の経過とともに、この種の繰り返しの機械的衝撃は、ベルト、ベアリング、駆動コンポーネントの摩耗を促進し、サービスインターバルを短縮し、メンテナンス頻度を押し上げる。
これらのシステムでのジョブの段取り替えも時間がかかる傾向がある。なぜなら、正しい速度設定は、再現可能で記録されたパラメータではなく、多くの場合オペレーターの経験に依存するからである。同じ機械で同じジョブを実行する2人のオペレーターが、速度をわずかに異なる方法で調整しただけで、異なる結果になる可能性がある。生産現場では、これは不良率の上昇、再調整のための停止頻度の増加、および長期的なメンテナンスコストを増加させる速度関連の摩耗として現れる。
可変周波数速度制御の仕組み
一般にインバータと呼ばれる可変周波数ドライブは、機械的なギア変更ではなく、モーターに供給される電流の周波数を変更することにより、モーター速度を調整する。これにより、フォルダーグルアーは固定段階の間を飛び越えるのではなく、連続的な速度範囲で移動できるため、実際のジョブ要件に合わせて運転速度をより正確に一致させることができる。
実際には、速度制御は単一のモーターに単独で適用されるわけではない。機械の給紙、折り、接着、およびカウント排出セクションは協調して動く必要があるため、周波数制御ロジックはこれらのステージを個別に調整するのではなく、相互にリンクさせる。これにより、速度変更時に生産ライン全体の同期が維持され、これは出力の一貫性にとって速度設定自体と同様に重要である。
加減速曲線は、この制御ロジックのさらなる一部である。急激に起動または停止する代わりに、ドライブは速度を徐々に上げ下げし、機械への機械的衝撃を低減し、起動時または停止時に紙の位置がずれる可能性を低くする。これは、周波数制御がミスフィードの減少や累積摩耗の低減に貢献する、より直接的な方法の一つである。
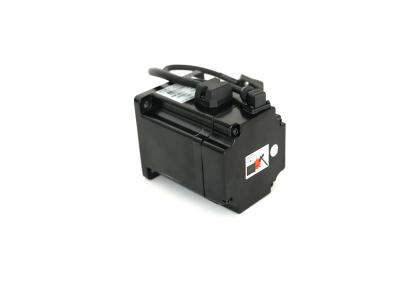
この制御を実現するために使用されるモーターとドライブの構成も、長期的な信頼性にとって重要である。シュナイダーのような確立されたサプライヤーからの周波数変換器は、通常、主電源出力用のメインドライブモーター、微速度調整用の調整モーター、およびより高い精度が必要な場合には、より速い応答とより厳密な制御が必要なステージ用のサーボモーターと組み合わせられる。継ぎセクションは、これが実際に重要となる良い例である。独立したデュアルサーボモーター駆動により、継ぎ目エッジを共有の機械的リンケージよりも正確に位置決めおよび調整でき、光電センシングにより、紙の特性が変化しても継ぎ目レジスタを一定に保つのに役立つ。これらのコンポーネントは、仕様を単独のセールスポイントとして扱うのではなく、長期的な信頼性を考慮して選択している。そのため、当社の機械は標準として、シュナイダー周波数変換器をデルタサーボモーターおよびPLC制御と組み合わせている。
フォルダーグルアーの性能にとっての意味
可変周波数制御を折り、接着、およびプレスセクションに導入することで、上記の問題のいくつかにかなり直接的な方法で対処できる。連続速度調整により、運転速度を固定設定に強制するのではなく、紙の重さや箱のスタイルに合わせて調整できるため、速度ミスマッチに起因する位置ずれや詰まりの低減に役立つ。ソフトスタートおよびソフトストップ制御は、紙の位置ずれやコンポーネントの摩耗促進の原因となる機械的衝撃を低減する。
デルタPLCおよびHMIパネルなどのコンポーネントを中心に構築されたタッチスクリーンおよびPLCベースの制御により、特定のジョブの速度パラメータを設定、保存、および呼び出すことができる。これにより、段取り替えが個々のオペレーターの経験に依存する度合いが減る。なぜなら、保存されたパラメータセットを毎回最初から再確立するのではなく、再ロードできるからである。実際には、これにより段取り替え時間が短縮され、異なるオペレーターやシフト間での出力の一貫性が向上する傾向がある。ただし、実際の結果は紙のストック、箱の設計、および設備のメンテナンス方法によって異なる。
速度制御はまた、機械の他の部分の精度から独立して動作するわけではない。例えば、折りセクションは、そこに送り込まれるベルトが折りタイミングに適切に一致した速度で動作している場合、より一貫した性能を発揮する。これは、周波数制御と折り精度を別々の機能ではなく、相互に関連する設計上の考慮事項として扱う理由の一部である。同じロジックが、下流の接着およびプレスステージにも適用される。そこでは、一貫した送り速度が、より均一な接着剤の塗布とプレス接触をサポートする。
コンポーネント選定と製造アプローチ
可変周波数速度制御システムの信頼性は、制御ロジック自体だけでなく、個々のコンポーネントの品質に大きく依存する。当社のフォルダーグルアー機械は、NSKまたは華龍のリニアガイドレール、制御インターフェース用のデルタPLCおよびHMI、オムロンリレー、シュナイダーコンタクタ、および速度制御システムの中核としてシュナイダー周波数変換器を採用している。メインモーター、調整モーター、およびサーボモーターは、マイリーやデルタなどの確立されたサプライヤーから調達しており、機械フレームは、国際的に認められた規格に従って16mmの冷間処理鋼板から構築されている。これは意図的なコンポーネント選定アプローチである。単に入手可能な最高仕様をリストアップするのではなく、信頼性の高い長期運用の実績がある部品を優先している。
フォルダーグルアーメーカーとして、速度制御システムは、折りセクション、継ぎセクション、および接着ステージが連携して動作する、より広範な精密設計の一部であると捉えている。標準的な箱スタイルを実行している場合でも、特定の生産ラインに適合する構成が必要な場合でも、当社のエンジニアリングチームは、実際の紙の仕様と出力要件に基づいて、モーターとドライブの構成オプションを詳細に検討することができる。当社のフォルダーグルアーモデルの完全な技術パラメータを確認したり、デモンストレーションを手配したりする場合は、エンジニアリングチームに直接お問い合わせいただきたい。
 製品



